1. Pendelsvejsning
FAIRINO-robotternes pendelfunktion understøtter forskellige pendlemønstre, herunder trekantbølge, lodret L-form, trekant, cirkel, skrå savtak og sinusbølge.

Præcis, pålidelig svejseteknologi til krævende industrielle anvendelser.
Understøtter digitale kommunikationsprotokoller som CANopen, EtherCAT og Modbus TCP og kan tilsluttes svejsemaskiner med forskellige industrielle Ethernet- og feltbusgrænseflader.
Tilbyder analog kommunikation via analoge I/O samt kommunikation via digitale I/O og muliggør konfiguration mellem svejsemaskine og robot med ét klik.
FAIRINOs egenudviklede svejseprocespakke understøtter forskellige svejseteknikker, herunder lysbuesvejsning, hjørnesvejsning, svejsning i vandret position, segmentsvejsning og svejsning med to processer.
FAIRINO-robotternes pendelfunktion understøtter forskellige pendlemønstre, herunder trekantbølge, lodret L-form, trekant, cirkel, skrå savtak og sinusbølge.
Lysbuesporing er en central teknologi i svejseautomatisering. Ved svejsning af retvinklede, U-formede, V-formede og andre fuger beregnes svejsebrænderens position i forhold til fugens centrum ud fra oplysninger om svejsestrøm og spænding efter lysbuens tænding. Afvigelsen kompenseres i realtid for at sikre præcis svejseposition og stabil svejsekvalitet.
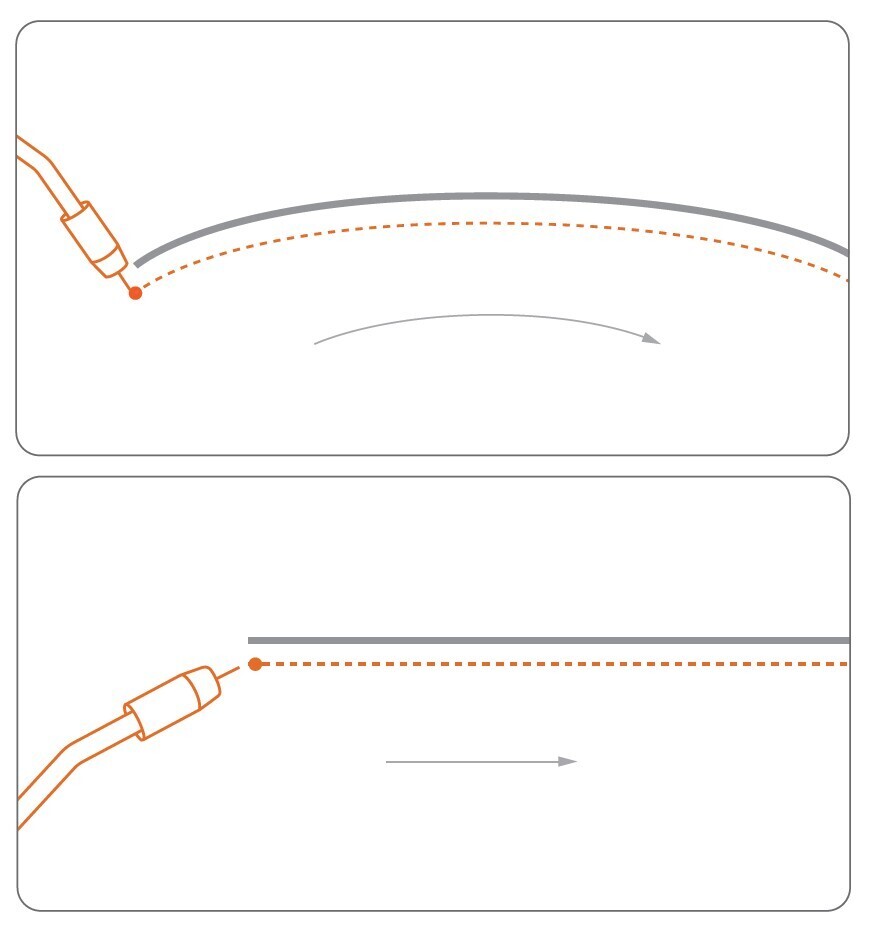
Sømføring registrerer ændringer i svejsetrådens elektriske signal ved kontakt med emnets overflade for at bestemme emnets faktiske position i robottens koordinatsystem. Når punkterne til positionsregistrering er indlært, søger robotten automatisk efter emnets overfladegrænse. Når svejsetråden berører overfladen, ændres spændingssignalet, og svejsemaskinen sender denne information til robotten. Ved modtagelse af signalet registrerer robotten overfladegrænsens position.
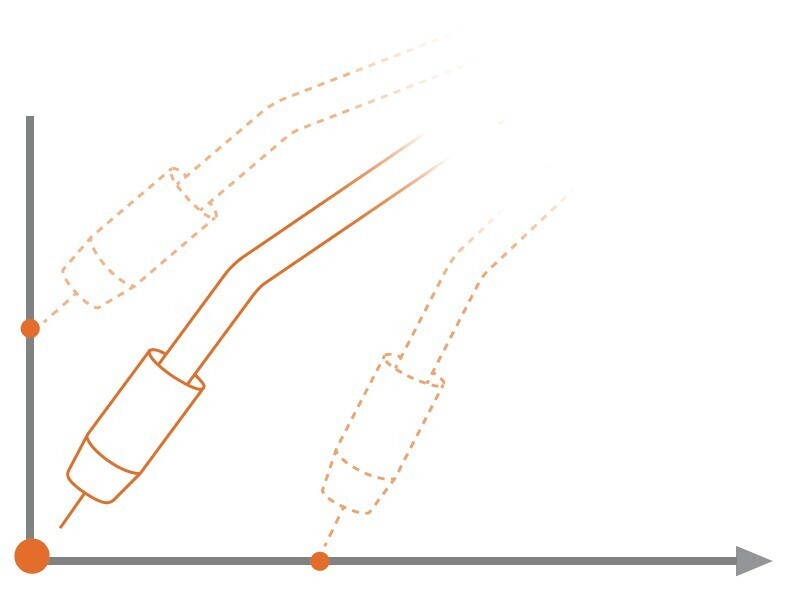
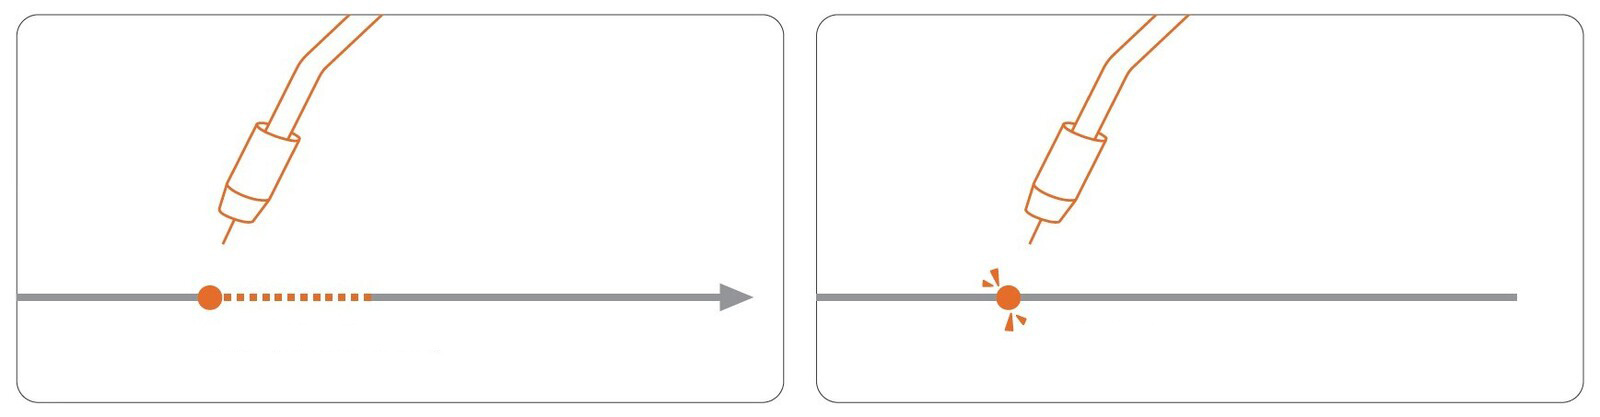
Funktionen til genoptagelse efter svejseafbrydelse bruges, når operatøren aktivt afbryder svejsningen, eller der opstår uventede hændelser som kollisioner eller brud på lysbuen. Robotten kan tænde lysbuen igen ved den oprindelige afbrydelsesposition og fortsætte de efterfølgende svejseopgaver. Når lysbuen tændes igen, bevæger robotten sig automatisk en bestemt afstand tilbage langs svejseretningen for at skabe overlap med svejsningen før afbrydelsen og sikre svejsekvaliteten.
Genoptagelse efter afbrydelse og kollision:
FAIRINO AIR Lab anvender avancerede visions- og bevægelsesalgoritmer til at styrke kollaborative robotters evne til selvstændig læring og beslutningstagning og forbedre samspillet mellem menneske og maskine.
FAIRINO AIR Lab understøtter forskellige programmeringssprog, herunder C, C#, Python, Ros, Tcp/IP, og giver udviklere med forskellige tekniske baggrunde et bredt udvalg. Brugerne kan udvikle supplerende applikationer for at udvide robottens anvendelsesfunktioner efter behov.
Udstyret med effektive funktioner til automatisk sømgenkendelse, som anvender punktskyalgoritmer til automatisk genkendelse med eller uden modeller.
Kræver hverken indlæring eller programmering og kan forudsige svejseudfordringer på forhånd, fjerne behovet for manuel modellering og forbedre effektiviteten i svejseforberedelsen.
Velegnet til produktion med mange varianter og små serier og opfylder forskellige produktionsbehov.
Tilgængelig robotsvejsning til fleksibel, effektiv og præcis produktion.
 | Andreas Hubrich |
Virksomhedsadresse
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Vi værner om dit privatliv
Vi bruger cookies for at sikre, at dette websted fungerer korrekt. flere oplysninger.
CookieCrumbz 2.10